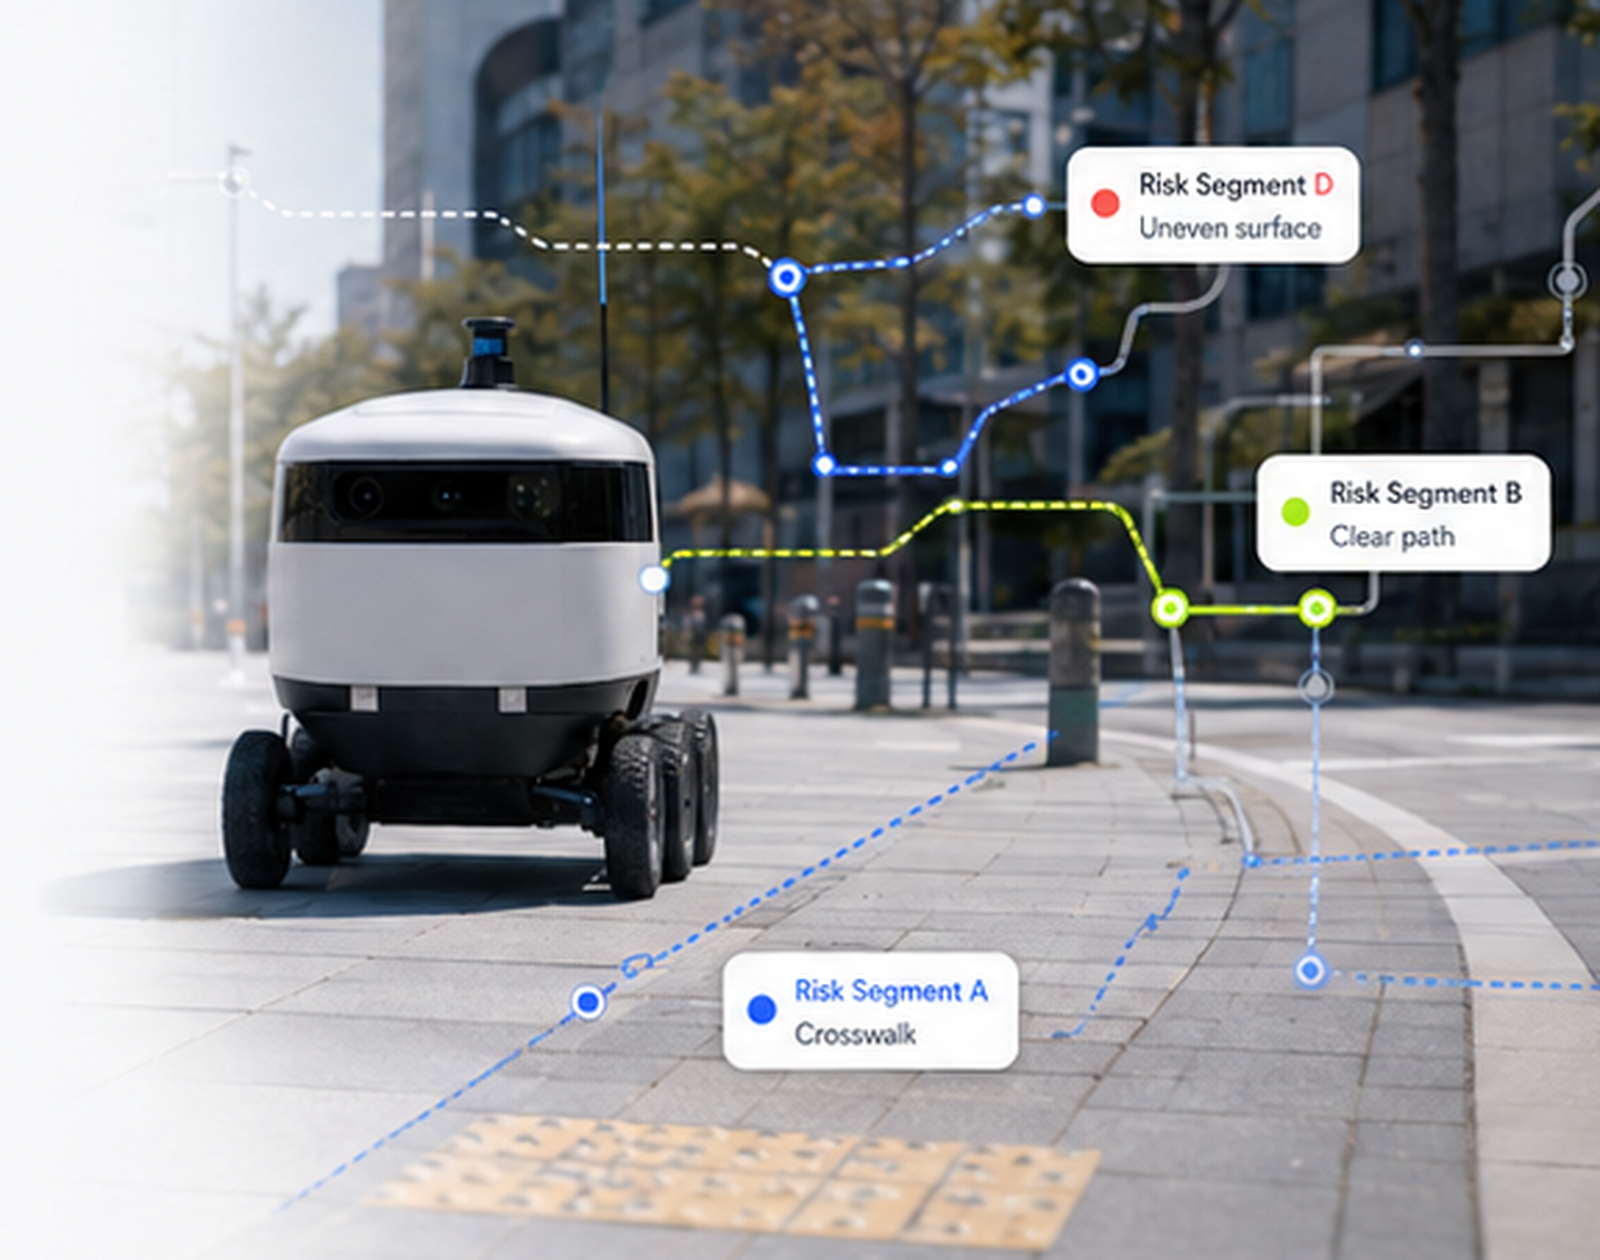
주소와 도로 정보만으로는 실제 주행 가능성을 판단하기 어렵습니다.
로봇이 실제로 일할 수 있는 공간인지,
데이터로 먼저 판단합니다.
보행로와 생활공간의 이동 환경을 데이터화해 Robot Score와 RS-Map으로 전환합니다. 어디에서 시작할지, 어떤 경로가 적합한지, 무엇을 먼저 개선할지 판단할 수 있는 기준을 만듭니다.
WHAT ROBOT SCORE READS맞춤형 속성
로봇과 공간 특성에 맞춰 필요한 환경 속성을 조합합니다.
로봇과 공간 특성에 맞춰 필요한 환경 속성을 조합합니다.
Geometry경사 · 단차 · 폭원
Surface노면 상태 · 장애물
Flow혼잡 · 연속성
Connection교차부 · 출입구
Building Link엘리베이터 · 실내외 연결
문제
로봇 성능이 좋아져도,
공간이 준비되지 않으면
서비스는 멈춥니다.
공간이 준비되지 않으면
서비스는 멈춥니다.
실제 현장에는 좁은 보행로, 경사와 단차, 불량 노면, 장애물, 혼잡, 출입구와 엘리베이터 같은 제약이 존재합니다. 로봇 서비스의 성공은 기계 성능뿐 아니라 공간을 얼마나 정확히 이해하는가에 달려 있습니다.
작은 단차와 폭원 차이도 주행 실패와 서비스 지연으로 이어질 수 있습니다.
어디에서 시작하고 무엇을 개선할지 비교 가능한 기준이 필요합니다.
접근방식
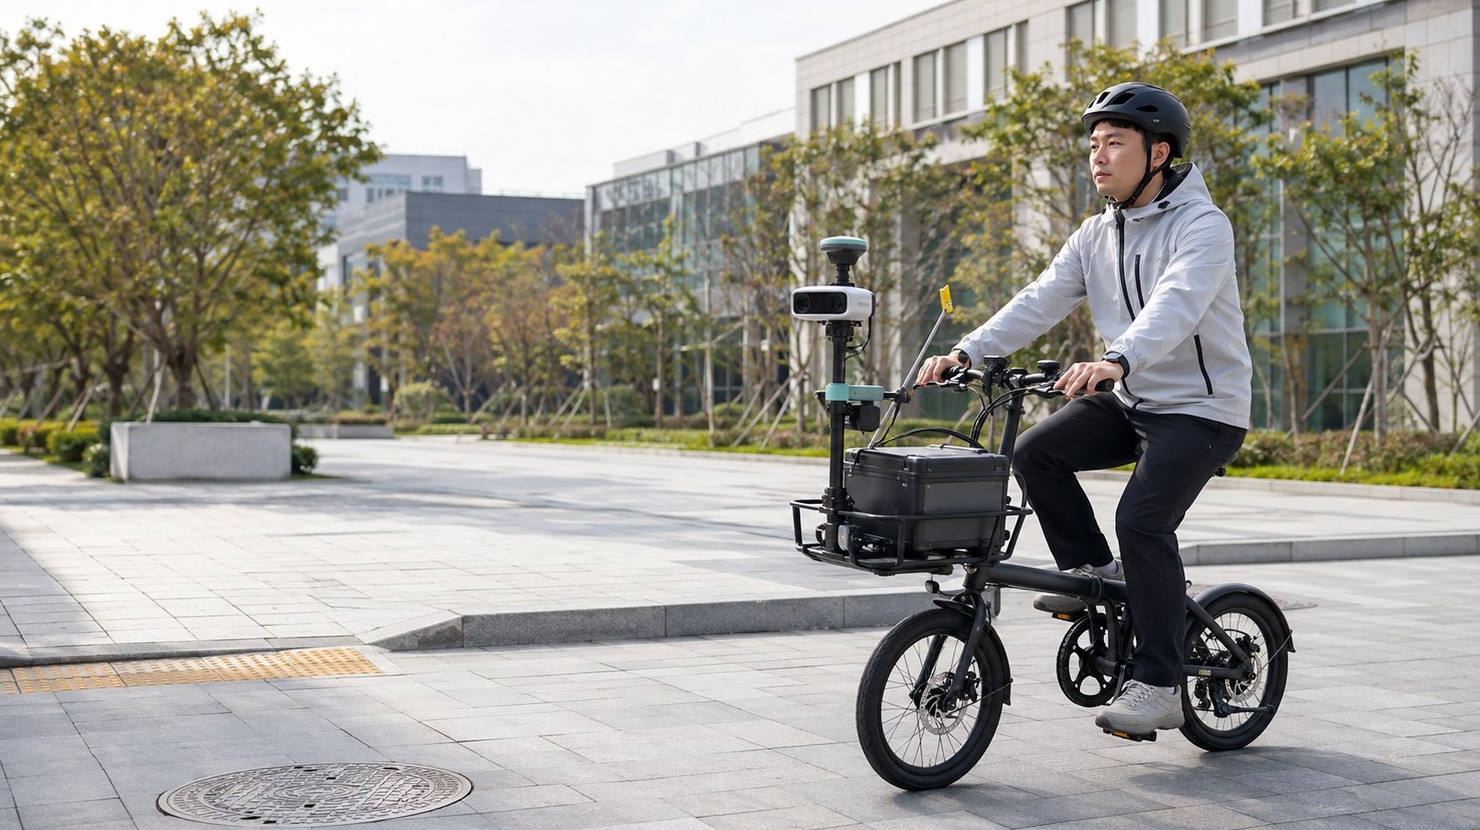
현장을 데이터로 바꾸고,
데이터를 운영 판단으로 연결합니다.
MoveWise Lab은 환경 속성을 구조화하고, Robot Score와 RS-Map으로 실증과 운영에 필요한 판단 기준을 만듭니다.
01
Capture현장 이동 환경 데이터를 수집합니다.
02
Structure수집 데이터를 공간 단위로 정리합니다.
03
Understand이동 제약과 위험요인을 해석합니다.
04
Score & DecideRobot Score로 운영 가능성을 평가합니다.
05
Connect지도·리포트·API 형태로 활용합니다.
우리가 만드는 것
공간을 평가하고,
운영 판단으로 이어지는 도구.
현장 데이터가 점수·지도·운영 데이터로 이어지는 하나의 공간 인텔리전스 체계를 만들고 있습니다.
01
Robot Score
구간 단위의 로봇 이동 가능성과 운영 리스크를 정량적으로 평가합니다.
CORE METRIC
02
Robot Readiness Index
캠퍼스, 단지, 건물, 생활권이 로봇 서비스를 도입할 준비가 되어 있는지 진단합니다.
SPACE-LEVEL INDEX
03
RS-Map
주행 가능, 주의, 개선 필요 구간을 지도 위에서 읽고 비교할 수 있게 합니다.
MAP LAYER
04
Data & Operation Layer
조사·평가 결과를 리포트, 지도, API 등 실제 운영에서 활용 가능한 형태로 연결합니다.
OPERATION LINK
Working prototype
실제 공간을,
운영 가능한 데이터로.
개념만 설명하지 않습니다. 현장 조사부터 공간 분석, 경로 판단까지 실제 화면과 데이터 흐름을 기반으로 제품을 발전시키고 있습니다.
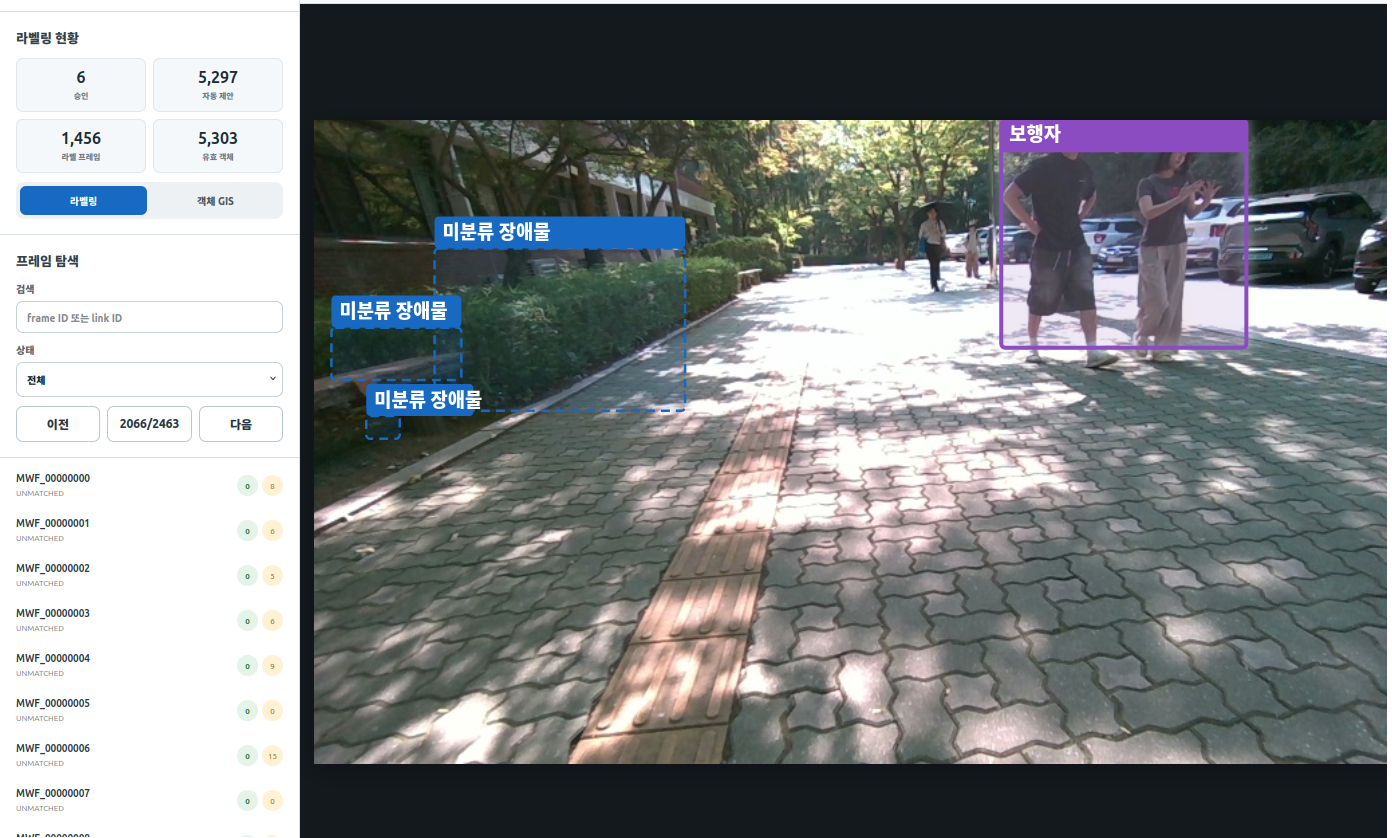
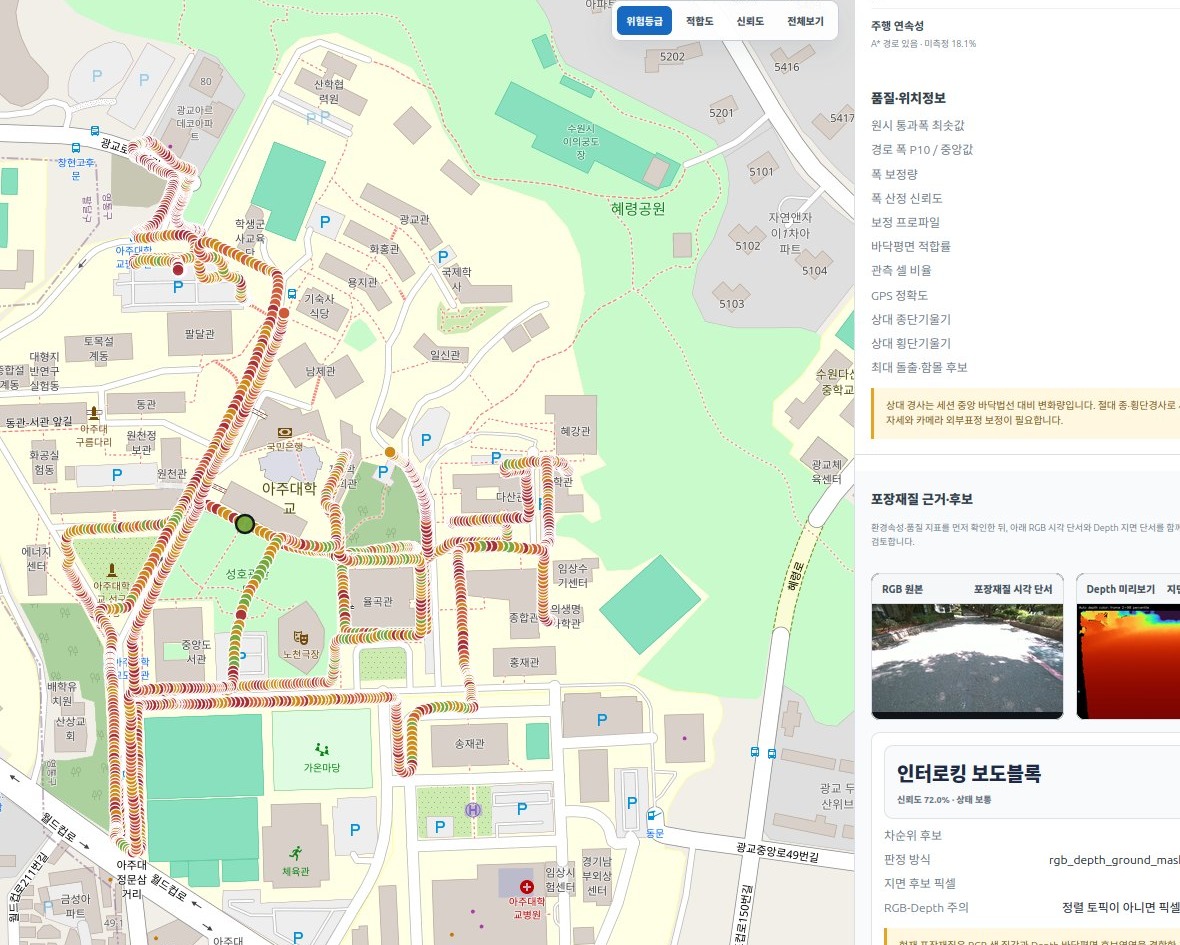
01 · EVIDENCE GIS
현장을 측정하고, 근거를 남깁니다.
조사 경로와 현장 프레임을 같은 공간 문맥에서 확인해 분석과 실증의 기반을 만듭니다.
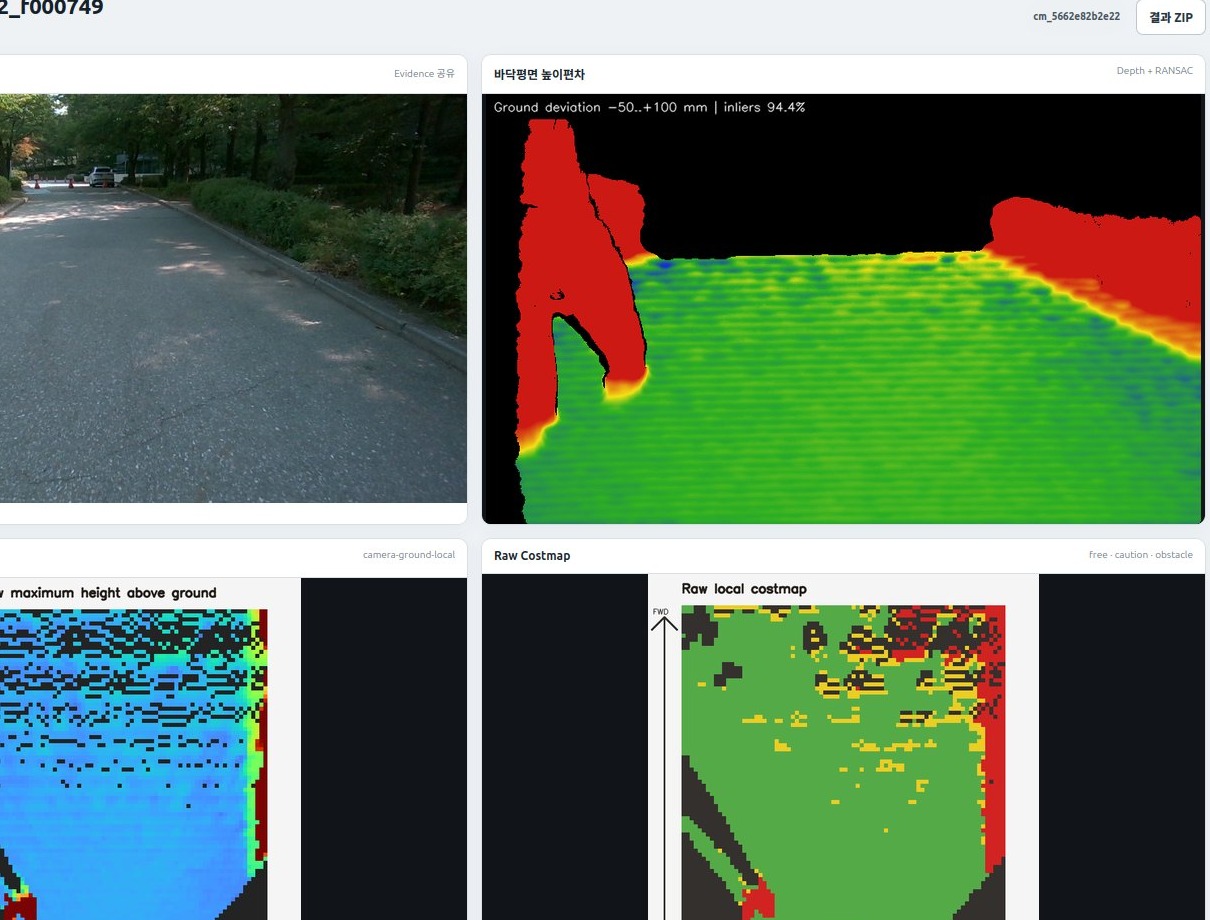
02 · ENVIRONMENT ANALYSIS
공간의 제약과 위험을 읽습니다.
환경 속성과 위험 구간을 구조화해 어디가 운영에 적합하고 어떤 구간에 주의가 필요한지 보여줍니다.
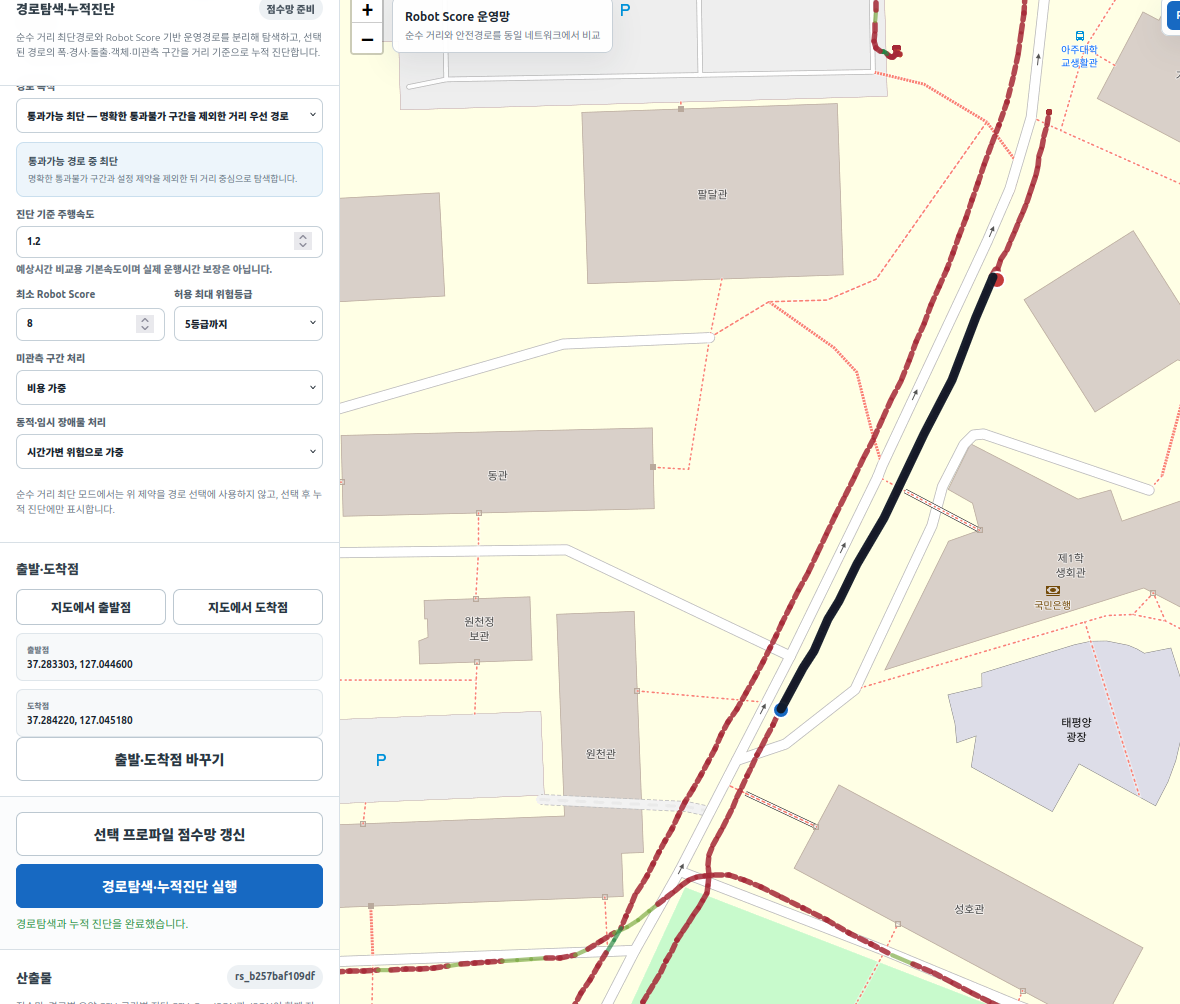
03 · PASSABILITY
같은 공간도 로봇에게는 다르게 보입니다.
로봇의 제원과 이동 조건을 고려해 주행 가능 영역과 제약 구간을 판단합니다.
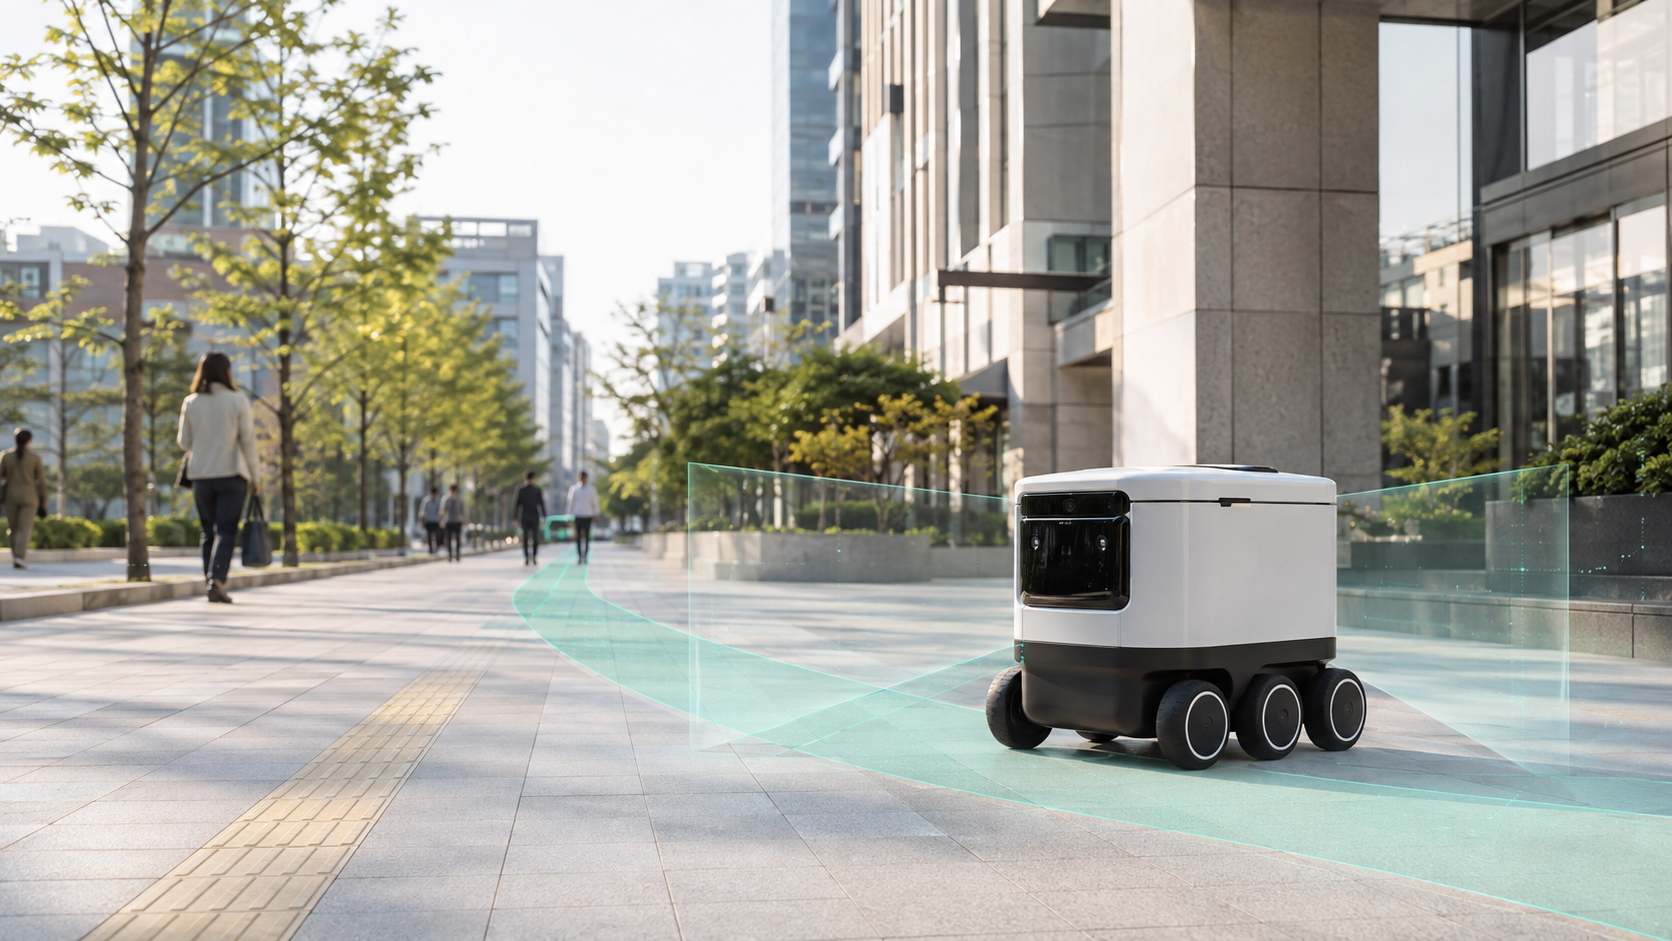
04 · ROUTE DIAGNOSIS
점수는 실제 경로 판단으로 이어집니다.
단순 최단거리뿐 아니라 운영 안정성과 공간 리스크를 함께 고려해 경로를 비교할 수 있도록 합니다.
Robot Score → Route
점수는 보고서에서
끝나지 않습니다.
구간별 Robot Score와 위험 정보를 실제 경로 의사결정으로 연결합니다. 어디를 지나야 하는지뿐 아니라 왜 그 경로가 더 적합한지까지 설명할 수 있도록 설계합니다.
From map to operation
지도에서 끝나지 않고,
운영 판단으로 이어집니다.
공간 데이터를 점수와 지도에만 머물게 하지 않습니다. 실증지 선정, 위험 구간 검토, 운영 조건 설정, 시스템 연계까지 실제 서비스 운영에 필요한 의사결정으로 이어지도록 설계합니다.
01공간 조사
02평가·지도화
03운영 판단
04연동·활용
지금까지
2026
기술과 시장을 함께 검증하며 공간 데이터 기반 로봇 운영 인프라의 기준을 만들어가고 있습니다.
MAY
창업진흥원
예비창업패키지 선정JUN
경기도경제과학진흥원
경기창업혁신공간 신규 입주기업 선정JUL
법인 설립
주식회사 무브와이즈랩 설립JUL
국토교통과학기술진흥원
국토교통 창업기획 프로그램(NEXT 챌린지) 선정가치와 원칙
우리의 기준
이 일이 사람과 로봇이 함께 안전하게 이동하고,
실제 로봇 서비스가 작동할 수 있는 공간을 만드는 데 기여하는가.
01
사람과 함께 안전하게
로봇의 효율보다 사람과의 안전하고 예측 가능한 공존을 우선합니다.
02
데이터로 판단하게
경험이나 감각보다 현장 데이터와 설명 가능한 기준으로 운영 가능성을 판단합니다.
03
현장에서 작동하게
연구와 분석에서 멈추지 않고 PoC, 실증, 운영으로 이어지는 결과를 만듭니다.
PoC / Partnership
당신의 공간은
로봇 서비스를 시작할 준비가 되어 있나요?
캠퍼스, 단지, 건물, 공공공간의 로봇 도입 가능성 진단과 PoC를 함께 검토합니다.